
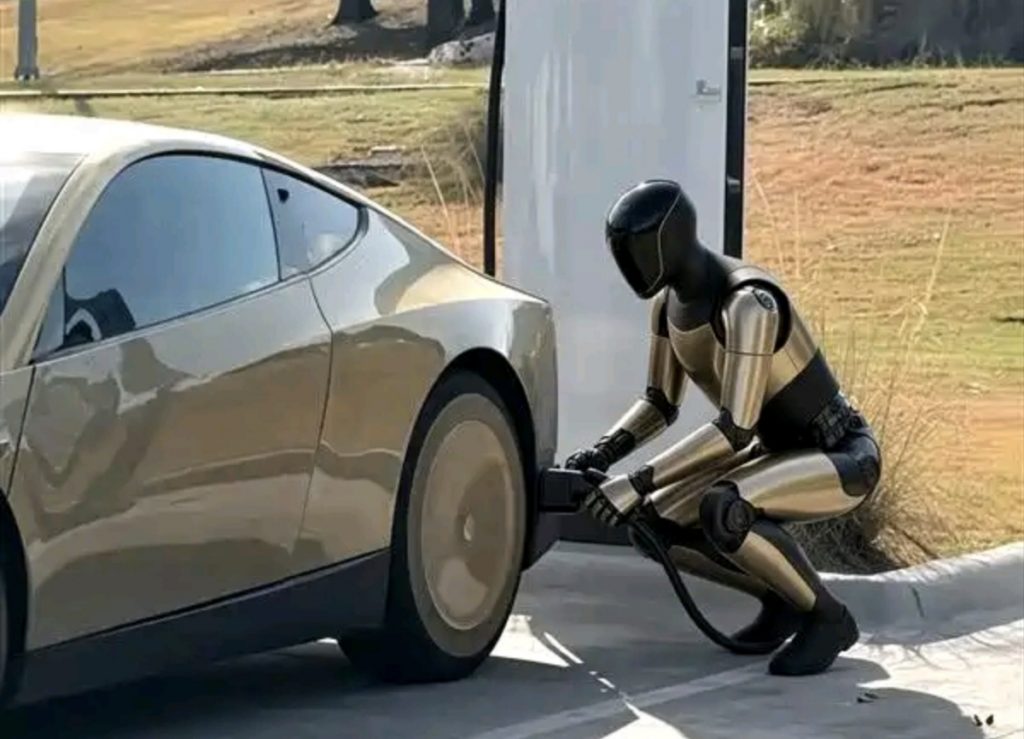
特斯拉曝光了一项新规划,打算用 Optimus 人形机器人,为 Robotaxi 自动驾驶出租车完成充电操作。 很多人第一眼看到这个消息,都会觉得充满科幻感,仿佛直接走进了全自动无人交通时代。
不少人会疑惑,既然目标是 Robotaxi,追求全程无人化,充电自然不能再依赖人工。 一台 Robotaxi 跑完订单,电量不足之后,需要自己驶入充电站,再由机器人完成补能。 如果还要安排工作人员去插拔充电枪,无人运营的闭环就不算完整。 Optimus 人形机器人的任务,就是补上这个最后的环节。
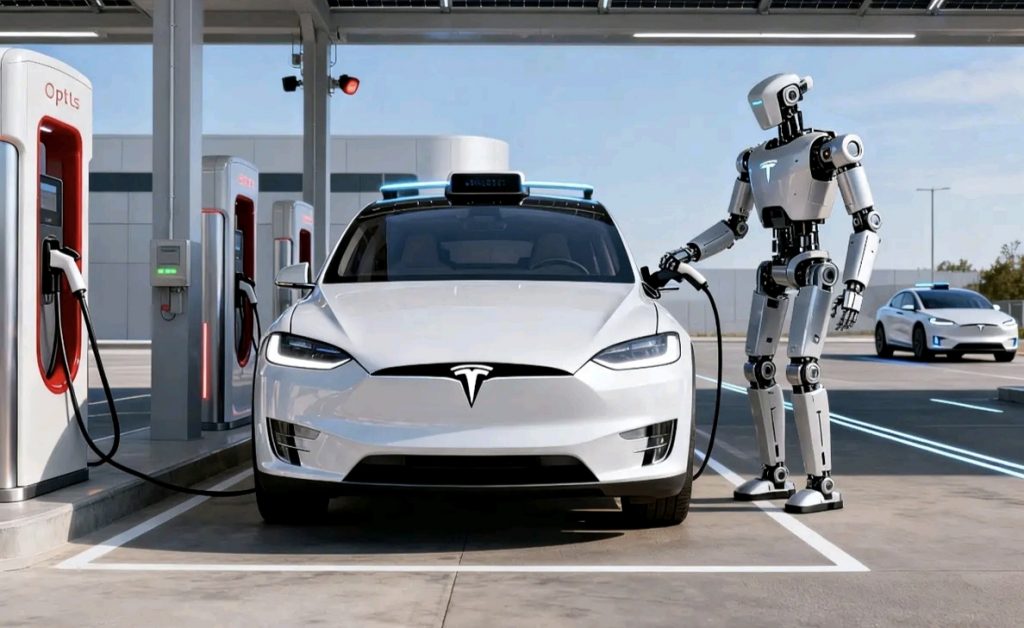
这套方案的流程并不复杂。 Robotaxi 自主驶入指定车位停稳,Optimus 机器人识别充电口,拿起充电枪,精准插入。 充电结束之后,再自动拔枪归位,车辆继续接单运营。 整个过程不需要任何人到场,真正实现从接单、行驶到补能全流程无人化。
特斯拉官方也提到,人形机器人插枪只是过渡方案。 这套布局的终极目标,是无线充电。 等到无线充电技术成熟,车辆停好就能自动补能,连插拔枪这个动作都可以省去。 那为什么现在还要先做机器人插枪?其实是务实的过渡选择。
现阶段大功率无线充电的成本、效率、适配性,还没有达到大规模商用的标准。 如果现在只等无线方案,Robotaxi 的落地节奏会被大幅拖慢。 利用 Optimus 完成插拔枪,是在现有充电桩基础设施上,低成本实现无人补能闭环。 相当于先用成熟的充电桩,搭配机器人,跑通整套无人运营模式。
当然,这套方案要大规模落地,还有不少技术难关。 人形机器人要面对的工况很复杂,车辆停靠位置存在偏差、光线变化、充电口盖板故障等,都是变量。 对机器人的视觉识别、手部控制、环境自适应能力,要求非常高。 哪怕一点点定位误差,都有可能导致充电枪无法顺利插入,甚至造成设备损坏。
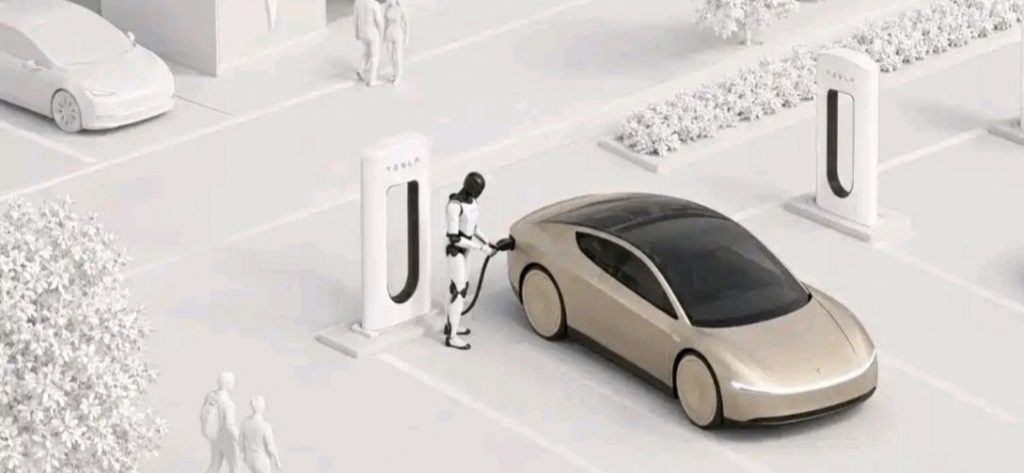
也有很多网友提出疑问,为什么不直接用专门的机械臂? 固定在充电桩旁的自动机械臂,结构简单、成本更低,技术也更加成熟。 特斯拉选择 Optimus 人形机器人,看重的不只是 “插枪” 这一件事。 Optimus 是通用人形机器人,未来在场站里还可以承担更多工作。 比如车辆外观检查、简单车况巡检、场站环境维护,一机多用。 这是机械臂这种单一功能设备,很难做到的。
从商业逻辑来看,Robotaxi 的核心是降低单车运营成本。 如果一个场站需要大量运维人员负责充电,人力成本会吃掉大部分收益。 用机器人替代人工,就是为了长期规模化运营之后,把运维成本压到最低。 只有补能环节实现无人化,Robotaxi 才具备持续盈利的基础。
但我们也要理性看待,它短期之内很难大规模普及。 Optimus 本身还处在迭代阶段,量产、成本控制、可靠性都还需要打磨。 整套系统需要车、机器人、充电桩、场站调度系统协同,任何一环出问题都会停工。 现阶段更多是技术布局,是为未来大规模 Robotaxi 车队提前搭建配套体系。
放眼整个行业,Robotaxi 的补能方案,各家路线并不相同。 有的企业优先布局自动机械臂,有的企业主攻无线充电,方向各有取舍。 特斯拉选择通用人形机器人这条路线,是把汽车、自动驾驶、机器人、补能设施打包成一套完整生态。 它想做的不只是一台无人出租车,而是一整套全自动交通运营体系。
这件事给我们的启示,不只是机器人帮车子充电这么简单。 未来的智能出行,不再是单一车辆的比拼,而是整套生态的竞争。 车辆、智驾、机器人、补能设施互相配合,才是完整的未来出行图景。 Optimus 给 Robotaxi 充电,就是特斯拉生态蓝图里很关键的一块拼图。
至于什么时候我们能亲眼看到这套方案稳定运行,还需要耐心等待。 机器人插枪只是过渡,无线充电才是终点。 这条路线能不能跑通,还要看后续技术迭代和成本控制的进度。
文 | 仲夏
图片来源网络
(汽车责编:李主编
 )


 晋ICP备17002471号-6