
首套筷子夹火箭试验完成! 跃迁一号2027首飞,距SpaceX仍有差距?
塔架旁边最先响起来的,不是火箭升空时那种轰鸣,而是地面测试里的数据声。大航跃迁对外公布,国内首个“筷子夹火箭”回收塔架全套地面试验已经完成,自研配套控制器“小火石”也做了迭代优化。看上去只是一次试验,放到航天这条路上,它更像是把一套还停留在设想里的动作,先在地面上认真走了一遍。
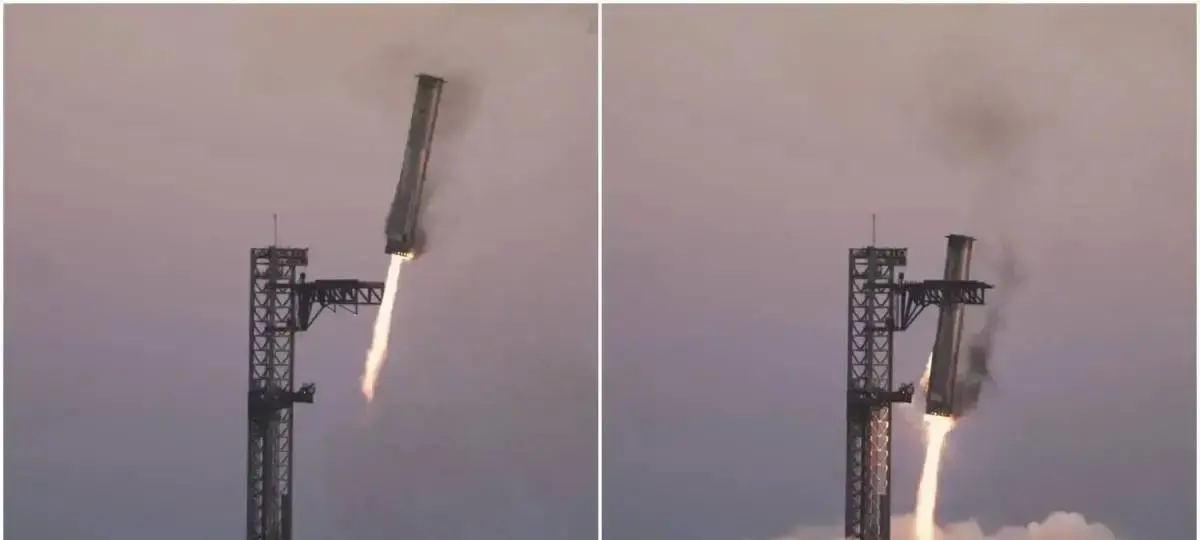
所谓“筷子夹火箭”,名字听着轻巧,实际并不轻。它不是让火箭自己落地站稳,而是取消传统火箭的着陆腿,靠地面塔架上的大型机械臂,在火箭降落悬停的瞬间把它直接夹住。这个动作最考验的,不是“夹住”两个字,而是火箭回来的那一刻,机械臂能不能对上、能不能稳住、能不能把庞然大物安全接回去。
这次大航跃迁做的,主要是地面环境下的静力加载、模态测试和动态捕获模拟。简单理解,就是先不把火箭真正送上天,只在地面验证塔架结构强度、传感器响应速度、控制器协同能力,采集上百组测点数据,看看整套硬件在理想条件下能不能正常工作。对工程来说,这种试验很像先把门锁、铰链和轨道一件件试顺,再去想真正开门那一下会不会卡住。
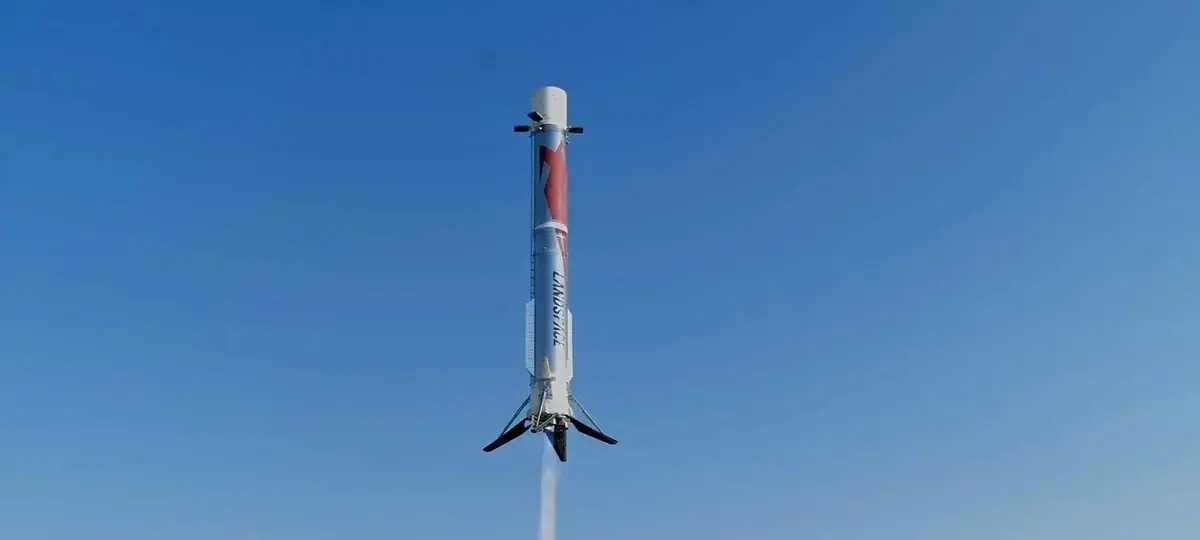
把试验放在地面,也有它的现实边界。地面模拟不等于空中真实捕获,那里没有高空强风、大气紊流,也没有发动机尾焰带来的扰动。少了这些变量,很多问题就不会在同一个难度里出现。换句话说,今天看到的,是基础能力被跑通了,但离真正飞出去、再稳稳抓回来,中间还隔着一整段工程路。
跃迁一号液氧甲烷火箭本身,也已经做过发动机试车、贮箱静力试验等多项地面考核。按照目前公开信息,它计划在2027年开展首飞。也就是说,塔架已经先迈出了一步,火箭还在按自己的节奏往前走。航天工程往往就是这样,很多看起来连着的动作,实际上要分开一段段完成。

把目光往更成熟的那一端看,SpaceX的星舰是目前全球首个真正实现空中“筷子捕获”的型号。早在2024年第五次试飞中,超级重型助推器返回发射场,在几十米高度悬停后,被36米长的巨型机械臂精准夹住,完成全球首次真实飞行状态下的塔架回收,后续多次试飞也在重复验证这套流程。它走的是已经经过飞行验证的路,而大航跃迁现在还在把地面方案做扎实。
两者的差别,首先是工程阶段不同。星舰已经经历多次真实飞行,在高空、复杂气流环境里反复实操;大航跃迁目前止步于地面模拟,还没走到火箭首飞和真实返回这一关。其次是体量不同,星舰超级重型助推器重量接近275吨,跃迁一号属于中型火箭,吨位不在一个量级,对机械臂载荷、缓冲设计的要求也不一样。很多技术名词听起来相似,落到工程上,差一截就是另一回事。
不过,塔架“筷子夹”这条路,也有它自己的吸引力。取消着陆腿,能省去一部分结构死重,把重量尽量留给运载能力;捕获之后直接放回发射工位,省去火箭落地后的转运流程,理论上能缩短再次发射的周转周期,向着更高频的发射节奏靠近。只是这套方案的前提很苛刻,火箭返回位置误差要控制在1到2米之内,一旦捕捉失败,不只是火箭可能损毁,造价高昂的塔架设施也有被撞毁的风险,前期投入自然不会轻。
所以,国内现在看到的,不是某一种路线突然替代了另一种路线,而是几条路同时往前走。蓝箭航天的朱雀三号选择着陆腿垂直降落,长征十号乙则验证海上网系回收,大航跃迁则把塔架夹持先做成了地面试验。每条路线都在回答同一个问题:火箭回收,究竟怎样更适合自己的任务、场景和成本结构。

大航跃迁还提到,未来会探索海上塔架捕获回收模式。把巨型机械塔架搬到海上平台,新的难题也会跟着来,海浪摇摆、海上防腐,都是绕不开的现实。眼下这套“小火石”控制器还在继续迭代,跃迁一号也还在按计划推进,塔架旁边的工作没停,测试数据还在一组组往下记。
(科技责编:未找到用户
 )


 晋ICP备17002471号-6