
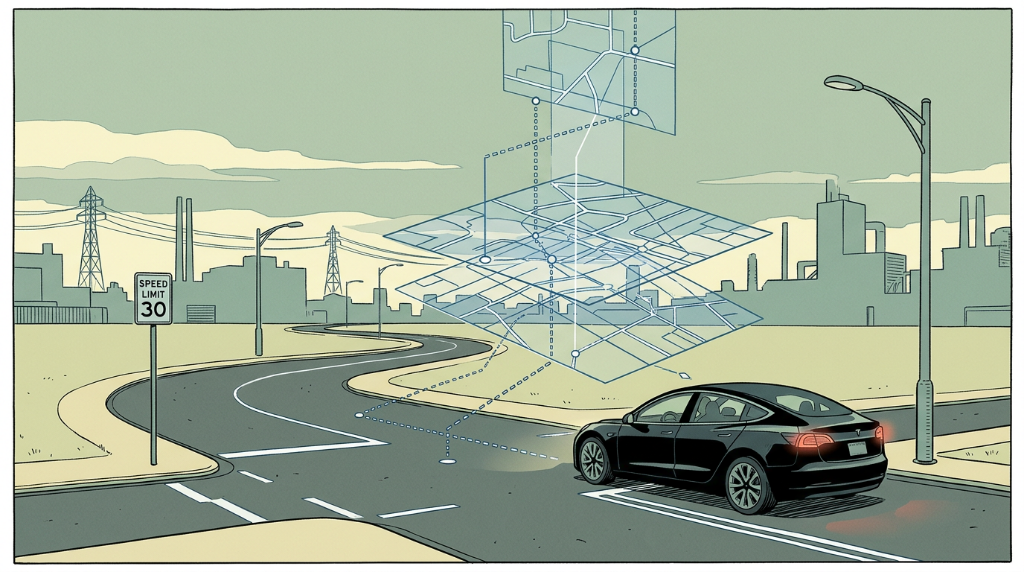
特斯拉表示,为解决"全自动驾驶"系统在限速识别、停车和路线选择方面最常见的问题,公司正在自建地图系统。特斯拉AI负责人在公司2026年第三季度财报电话会议上介绍了这一进展。
这对于一家CEO多年来坚持认为依赖地图的自动驾驶系统"脆弱不堪"的公司来说,是一次显著的立场转变。这也表明,特斯拉的车队如今正在做与Waymo车辆相同的工作:绘制道路地图,让自动驾驶系统了解那些仅靠自身难以可靠判断的信息。
特斯拉的支持者会辩称,Waymo的方法有所不同,因为它使用激光雷达构建高精度地图,但归根结底,两家公司都在构建自己的地图;如果你的论点是特斯拉的地图定义不够精细、需要用于驾驶的原因与Waymo不同,那这个论点其实并不成立。
特斯拉关于地图的表态
这个问题来自特斯拉的股东问答环节。一位散户投资者写道,地图问题"一直是"FSD的难题,列举了限速、停车和常规路线这三大问题,并询问为什么特斯拉依赖第三方地图而不是自建地图。
特斯拉AI副总裁阿肖克·埃鲁斯瓦米(Ashok Elluswamy)同意这一观点,表示"我们不应该依赖外部人员的地图"。他说,特斯拉正在基于一种新的AI地图与导航架构构建自有地图,这套架构由车队集体学习的数据驱动,同时还将学习个体驾驶者的偏好,并响应语音指令。
他表示,该技术将从FSD v15版本开始负责行程的起点和终点处理,并在接下来的几个月内逐步接管导航、停车和目的地处理功能。
特斯拉在地图问题上的历史反复
特斯拉在这个问题上此前已有过反复。
2015年,特斯拉推出Autopilot时,曾告诉《财富》杂志,公司已开始利用客户车辆的数据构建高精度地图,其精细程度"是标准导航地图的100倍"。
在2019年的"自动驾驶日"上,埃隆·马斯克表示,特斯拉曾尝试过高精度车道地图,但意识到这是"一个巨大的错误"。他称依赖这类地图是个"非常糟糕的主意",会让自动驾驶系统"变得极度脆弱",同样是在这场演讲中,他将激光雷达称为"愚人的差事"。当时传递的信息很明确:Waymo需要激光雷达和精细地图,而特斯拉将仅凭摄像头和AI解决任何地方的驾驶问题。
七年后的今天,特斯拉正在用自家车队构建地图层,以修正其视觉系统出错的地方。
问题归结为对环境的理解
公平地说,特斯拉所做的并非马斯克曾批评的那种高精度地图。特斯拉一直都在使用导航地图,自建地图而非授权使用第三方地图本身并不矛盾。
但看看特斯拉试图解决的问题:限速、停车和路线,这些都关乎对环境的理解,而FSD在这方面仍经常出错,尤其是在限速标志识别上。
上个月,一家比利时道路安全组织发现,在布鲁塞尔测试的30公里/小时限速区域中,FSD有55%的情况出现超速,平均时速达44公里,部分原因是车辆屏幕在大多数这类区域中显示的限速是50公里/小时。在美国,美国国家公路交通安全管理局(NHTSA)正在考虑调查有关特斯拉Robotaxi在学校活动区域超速行驶的投诉,涉及约1000辆Model Y和Cybercab车辆。
限速标志算是道路信息中最简单的一种了。如果一个端到端的视觉系统都无法可靠地读取并应用这类信息,而解决方案是更好的地图,那就说明单靠视觉并不能完成特斯拉曾承诺的任务。
特斯拉车队如今也是一支地图测绘车队
这让特斯拉与它不愿承认的对手Waymo的做法越发接近。
Waymo在正式上线服务前,会用配备传感器的车辆行驶于城市中进行地图测绘,并随着车队持续行驶更新这些地图。特斯拉现在描述的理念其实如出一辙:车辆收集所见信息,这些数据汇入特斯拉自建的地图,从而帮助每辆车都能更好地行驶。两者的主要区别在于,Waymo的车辆顶部配备了激光雷达。
这也符合特斯拉Robotaxi服务目前的实际运营方式:按城市逐一展开,在小范围的地理围栏服务区域内运营,由特斯拉负责车队运营管理。目前特斯拉谈论的还不是厘米级精度的高精度地图,但一个持续细化的车队自建地图,很容易朝那个方向发展。
Electrek观点
使用地图本身并没有问题。每一个严肃的自动驾驶项目都会用到地图,而一个由数百万辆特斯拉汽车数据构建而成的地图,可能会是真正的优势。如果这能解决FSD的限速问题,对所有与它共享道路的人来说都是好消息。
问题在于,多年来特斯拉一直对外宣称自己的方案根本不需要这些东西。马斯克把FSD包装成一种仅凭视觉就能在任何地方运行的通用解决方案,同时将Waymo的地图和激光雷达贬斥为"拐杖"。而现在,特斯拉正在添加地图,它本身的运营已局限于地理围栏区域,并且其AI系统依然无法可靠识别布鲁塞尔的30公里/小时限速标志。
Waymo已经构建好了自己的地图,并已运营无人驾驶服务多年。特斯拉如今才开始构建地图,并已将客户车辆上的无监督FSD推迟到2027年第二季度,而且仅限于其Robotaxi车队内部使用。我们究竟要到什么时候才能承认,这两家公司正在用非常相似的方式解决同一个问题,区别只在于其中一家拥有激光雷达?
特斯拉的自动驾驶之路已走过十年,而它如今所做的,恰恰正是马斯克过去常说"不能算作真正自动驾驶系统"的那种方式:在地理围栏区域内依靠地图行驶。
(科技责编:未找到用户
 )


 晋ICP备17002471号-6